
Водителю кажется, что главное преимущество человека перед электроникой — способность постоянно наблюдать за дорогой и понимать происходящее вокруг. На практике возможности человеческого зрения ограничены. Водитель смотрит преимущественно вперед, периодически контролирует зеркала, следит за знаками, светофорами и другими автомобилями. Велосипедист при этом может находиться на периферии поля зрения или приближаться с направления, которому человек в конкретный момент не уделяет внимания.
Современный автомобиль способен контролировать окружающее пространство иначе. Камеры, радары и другие предусмотренные конструкцией датчики непрерывно собирают информацию, а электронные системы анализируют ее независимо от того, куда смотрит водитель. Развитие технологий компьютерного зрения тесно связано с темой нейросети и микромобильность https://онлайн-нейросеть.рф/nejroseti-i-mikromobilnost-kak-iskusstvennyj-intellekt-upravljaet-budushhim-na-dvuh-kolesah/, поскольку велосипедисты и пользователи электросамокатов становятся одними из наиболее сложных участников движения для автомобильной электроники.
Почему водитель может не заметить велосипедиста
Одна из проблем заключается в размерах двухколесного транспорта. Велосипед занимает значительно меньшую часть поля зрения, чем легковой автомобиль или грузовик. На загруженной улице он может визуально потеряться среди припаркованных машин, дорожных знаков, деревьев и других объектов.
Ситуацию усложняет высокая относительная скорость. Водитель посмотрел в зеркало, не увидел опасности и начал готовиться к повороту. За несколько секунд велосипедист успел приблизиться к автомобилю и оказался именно в той зоне, которую необходимо повторно проверить непосредственно перед маневром.
Существуют и физические ограничения обзорности. Стойки кузова, зеркала и другие элементы автомобиля создают зоны, в которых небольшой объект на определенное время способен практически полностью скрыться от человека.
Электроника не обязана смотреть туда же, куда водитель
Главное преимущество датчиков заключается в постоянстве наблюдения. Водителю необходимо переводить взгляд между дорогой, зеркалами и приборами, тогда как автомобильная камера непрерывно контролирует закрепленный за ней сектор. Если машина оборудована несколькими датчиками, их зоны наблюдения могут дополнять друг друга.
Полученное изображение анализируют алгоритмы компьютерного зрения. Их задача — найти объекты в кадре и определить, к какому типу они относятся. Система может отличать автомобиль от пешехода или велосипедиста, а затем отслеживать изменение его положения.
При этом обнаружение объекта еще не означает возникновения опасности. Велосипедист может двигаться параллельно автомобилю и вообще не пересекаться с его траекторией. Поэтому следующий этап анализа связан с оценкой движения.
Автомобиль оценивает не только положение, но и сближение
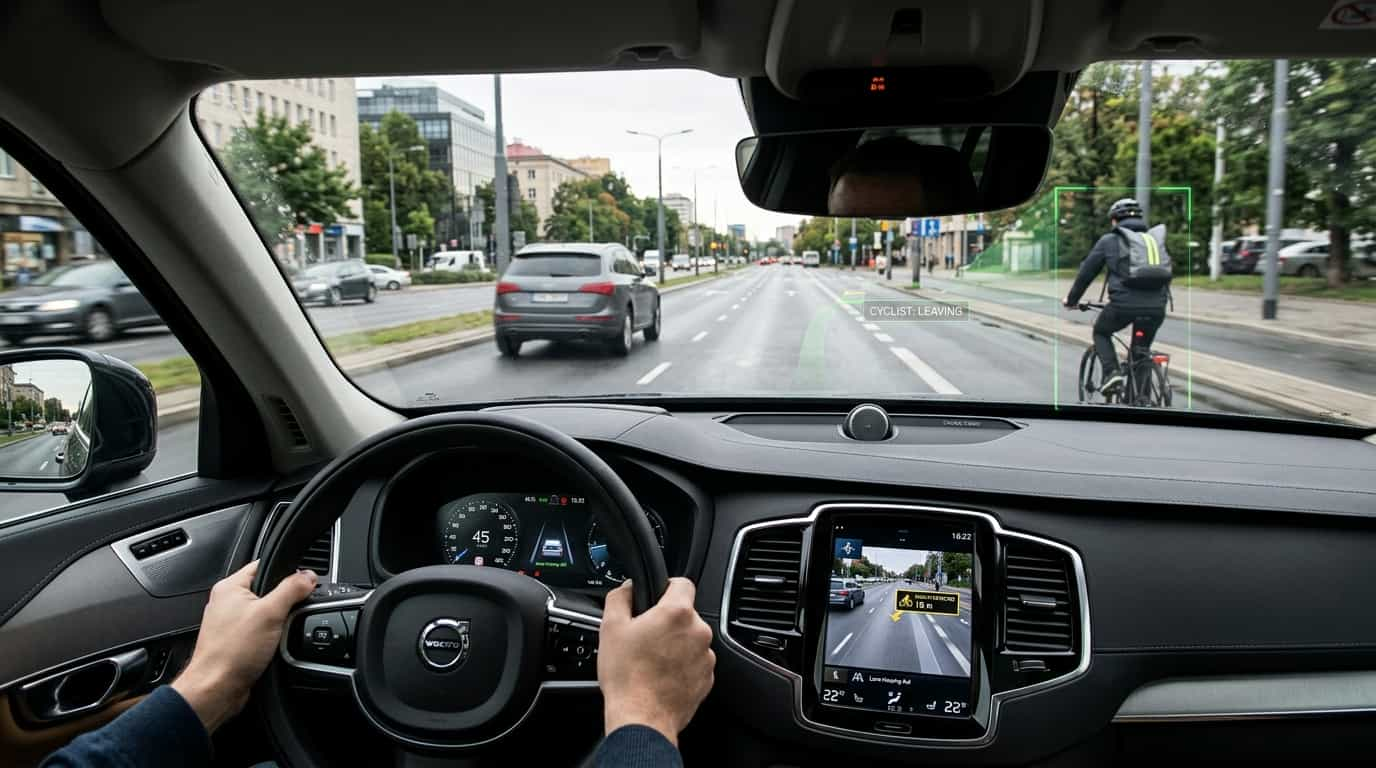
Для системы безопасности важно понять, насколько быстро меняется расстояние между участниками движения. Если велосипедист приближается к траектории автомобиля, электронный ассистент может определить потенциальный конфликт еще до того, как ситуация станет очевидной человеку.
Особенно полезен такой анализ перед поворотом. Например, автомобиль снижает скорость и собирается повернуть направо, а велосипедист продолжает двигаться прямо вдоль края дороги. Даже если оба участника пока находятся на безопасном расстоянии, через несколько секунд их траектории способны пересечься.
- камера помогает распознать тип участника движения;
- радар может дополнять информацию о расстоянии и относительной скорости;
- алгоритм отслеживает изменение положения объекта;
- система оценивает вероятность опасного сближения;
- при необходимости водитель получает предупреждение;
- в некоторых системах автомобиль способен автоматически вмешаться в управление или торможение в пределах заложенных возможностей.
Особенно важны слепые зоны
Одна из наиболее опасных ситуаций возникает, когда велосипедист движется сбоку от автомобиля. Водитель может не заметить его в зеркале или потерять из виду непосредственно перед маневром. Чем крупнее транспортное средство, тем серьезнее может быть проблема обзорности.
Системы контроля слепых зон предназначены именно для дополнительного наблюдения за пространством рядом с автомобилем. В зависимости от конструкции они могут предупреждать водителя о находящемся сбоку транспортном средстве. Однако возможности конкретной системы всегда определяются производителем, и наличие электронного ассистента не отменяет необходимости самостоятельно контролировать обстановку.
Особенность велосипедиста состоит еще и в том, что его положение меняется быстрее, чем может ожидать водитель. Поэтому информация, полученная при предыдущем взгляде в зеркало, довольно быстро становится устаревшей.
Нейросеть учится отличать велосипедиста от фона
Для человека распознавание велосипеда кажется элементарной задачей. Компьютерной системе необходимо научиться определять его в самых разных условиях: сбоку и спереди, днем и ночью, частично скрытым автомобилем, с включенным или выключенным освещением.
Для обучения алгоритмов используются большие наборы изображений и видеопоследовательностей. Система постепенно учится находить характерные визуальные признаки и классифицировать объекты. Чем разнообразнее обучающие данные, тем больше различных дорожных ситуаций можно представить модели.
Но реальная улица постоянно предлагает необычные сценарии. Велосипед может перевозиться на автомобиле, стоять возле стены или быть частично закрыт другим объектом. Электронике необходимо не просто обнаружить характерную форму, но и понять контекст происходящего.
Почему ночью преимущество электроники может быть особенно заметным
В темноте способность человека замечать небольшие объекты снижается. Дополнительно мешают встречные фары, дождь и отражения от мокрого асфальта. Велосипедист в темной одежде при недостаточном освещении может стать заметен достаточно поздно.
Некоторые автомобильные датчики способны работать по принципам, которые не полностью зависят от обычного видимого изображения. Это может давать электронике дополнительную информацию в условиях, когда человеку сложно оценить происходящее визуально.
Однако говорить о полном преимуществе техники нельзя. Погодные условия, загрязнение датчиков и особенности конкретной системы также влияют на качество обнаружения объектов.
Почему автомобиль все равно способен ошибиться
Электронное зрение не является идеальным. Камеру может ослеплять низкое солнце, объектив способен покрыться грязью или снегом, а велосипедист может быть практически полностью скрыт другим транспортным средством. Сложные погодные условия дополнительно уменьшают качество доступной информации.
Есть и другая проблема — распознавание необычных объектов и ситуаций. Человек использует жизненный опыт и способен быстро интерпретировать нестандартную сцену. Алгоритм зависит от возможностей, предусмотренных его разработчиками и сформированных в процессе обучения.
Автомобиль может заметить велосипедиста раньше человека не потому, что электроника всегда «видит лучше», а потому, что несколько датчиков способны непрерывно контролировать те направления, на которые водитель в конкретную секунду не смотрит.
Следующий этап — увидеть даже того, кого не видно
Еще интереснее возможности подключенного транспорта. В перспективе автомобиль сможет получать информацию не только от собственных камер и радаров, но и от других транспортных средств или дорожной инфраструктуры. Тогда система потенциально узнает о приближающемся велосипедисте еще до появления прямой видимости.
Например, угол здания полностью закрывает велосипед от камеры автомобиля. Если инфраструктура перекрестка обнаружила его с другой стороны и передала информацию машине, электроника получает возможность заранее оценить потенциальное пересечение траекторий.
Таким образом, ответ на вопрос о том, способен ли автомобиль увидеть велосипедиста раньше водителя, уже сегодня в определенных условиях может быть положительным. Но важнее другое: развитие датчиков, нейросетей и обмена транспортными данными постепенно позволяет машине контролировать больше источников информации одновременно. Электроника становится дополнительной парой глаз, способной обратить внимание водителя на угрозу, которую он еще не успел заметить самостоятельно.


